
更多相关产品
- LGM-YT02型模拟游艇驾驶操作训练器
- LGM-CB03T型高速舰艇航海训练模拟器
- LGM-CB02N型船舶驾驶操纵训练模拟器
- LGC-CTY04型船舶自动操舵仪
- LG-CKT02型船舶空调实训考核装置
- LGC-YB02型船舶自动化仪表综合实验台
- LG-CQK01型船舶气动控制仪表实训装置
- LG-CZM01型船舶照明配电设备控制系统实训装置
- LG-CDQ07型克令吊电气控制技能实训装置(半实物)
- LGC-CB09型船舶CAN-BUS工控网络实验装置
- LG-CDQ06型船舶电工工艺和电气测试技能实训装置
- LG-CDQ05型船舶主开关实训装置
- LG-CDQ03型船舶绞缆/锚机/起货机电气控制技能实训装置
- LG-CDQ02型船舶电力拖动及电气控制技能实训装置
- LG-CDQ01型船舶电工技能实训装置
- LG-LEV02型智能网联实训车考核装置
- LG-ISP01型智能网联汽车传感器装配调试实训平台
- LG-IWP01型智能网联汽车线控底盘实训平台
- LG-ICP02型智能网联计算单元实训平台
- LG-IKP01型智能网联汽车座舱综合实训平台
- LG-TSV01型智能网联乘用车开发实训平台
- LG-TSV02型智能网联实训小车
- LG-TSV03型智能网联微缩车
- LGWM-J01型智能交通监控系统集成应用平台
- LGWM-J02型智能交通信号路口控制系统
- LG-LTC02型停车场计费管理系统实训装置
- LG-JT05型停车场(高速)出入口智能识别收费实训系统
- LGWL-JT03型智能交通及监控综合实训平台
- LGWL-CZ01型开放式车载控制系统
- LGWL-JT02型物联网智慧城市交通实训系统
- LGWL-JT01A型智能交通应用实训系统
- LG-GDDM系列城市轨道交通车辆电机电器实训模型
- LG-GDMX系列城市轨道交通车辆结构实训模型设备
- LG-GDJ02型城市轨道交通车辆结构运用检修实训系统
- LG-GTYD01型高铁沙盘实训平台
- LGXD-GD02型地铁电力继电微机保护实训设备
- LGXD-GD40型地铁400V供电设备实训室
- LGXD-GD10型地铁10KV供电设备实训室
- LG-GYXH03型高铁区间信号实训设备
- LG-GYCS02型高铁列车CTCS实训设备考核装置
LG-TSV03型智能网联微缩车
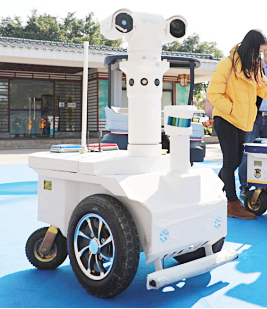
一、智能网联微缩教具车介绍
智能网联微缩教具车实训设备采用四轮独立驱动、差速转向的线控底盘,搭载 360 度扫描式激光雷达、惯性陀螺仪、视觉摄像头、超声波雷达,实现室内场景导航、 循迹、避障、绕障、遵守交通标识等自动驾驶功能。采用先进的 AI 人工智能计算平台,可进行图像识别、SLAM定位、环境感知、障碍物探测、交通标识识别、多传感器融合、自动驾驶决策与控制等教学和研究,并支持二次开发。
智能网联微缩教具车实训设备采用四轮独立驱动、差速转向的线控底盘,搭载 360 度扫描式激光雷达、惯性陀螺仪、视觉摄像头、超声波雷达,实现室内场景导航、 循迹、避障、绕障、遵守交通标识等自动驾驶功能。采用先进的 AI 人工智能计算平台,可进行图像识别、SLAM定位、环境感知、障碍物探测、交通标识识别、多传感器融合、自动驾驶决策与控制等教学和研究,并支持二次开发。
二、主要配件
1、四轮驱动线控底盘套件
2、线激光雷达
3、9轴IMU
4、摄像头
5、英伟达工控机
6、stm32控制版
7、显示屏
三、主要规格
1、小车底盘基本参数
尺寸:长*宽*高450*350*450mm
供电接口:5V和12V供电接口。
四个电机驱动,滑移转向系统。
带电池,控制板,和遥控器,可实现遥控驾驶。
2. 环境感知部件
(1)激光雷达
测量距离:0.15-12m
扫描角度:0-360度
测距分辨率:<0.5
角度分辨率:<=1度
测量频率:2000-8000Hz
扫描频率:1—10HZ
(2)IMU
类型:九轴传感器,加速度计,陀螺仪和磁强计
板载能力:板载ATmega328处理并通过串行流发送的所有传感器的输出
数据输出:支持FTDI、蓝牙、Xbee
输入电压:3.5-16DC
(3)摄像头
最大分辨率: 1920*1080
(4)工控机
英伟达nano工控机
Ubuntu18.04系统
ROS Melodic桌面板
(5)显示屏
10英寸高清显示屏, HDMI接口,12V供电
四、功能与实训学习
1、ROS安装与基本配置
2、激光雷达数据调用与可视化
3、IMU数据调用及可视化
4、IMU标定
5、摄像头标定
6、激光雷达参数配置与slam建图
7、里程计融合与标定
8、自动驾驶定位技术
9、自动驾驶导航技术
10、红绿灯识别参数标定与识别
1、四轮驱动线控底盘套件
2、线激光雷达
3、9轴IMU
4、摄像头
5、英伟达工控机
6、stm32控制版
7、显示屏
三、主要规格
1、小车底盘基本参数
尺寸:长*宽*高450*350*450mm
供电接口:5V和12V供电接口。
四个电机驱动,滑移转向系统。
带电池,控制板,和遥控器,可实现遥控驾驶。
2. 环境感知部件
(1)激光雷达
测量距离:0.15-12m
扫描角度:0-360度
测距分辨率:<0.5
角度分辨率:<=1度
测量频率:2000-8000Hz
扫描频率:1—10HZ
(2)IMU
类型:九轴传感器,加速度计,陀螺仪和磁强计
板载能力:板载ATmega328处理并通过串行流发送的所有传感器的输出
数据输出:支持FTDI、蓝牙、Xbee
输入电压:3.5-16DC
(3)摄像头
最大分辨率: 1920*1080
(4)工控机
英伟达nano工控机
Ubuntu18.04系统
ROS Melodic桌面板
(5)显示屏
10英寸高清显示屏, HDMI接口,12V供电
四、功能与实训学习
1、ROS安装与基本配置
2、激光雷达数据调用与可视化
3、IMU数据调用及可视化
4、IMU标定
5、摄像头标定
6、激光雷达参数配置与slam建图
7、里程计融合与标定
8、自动驾驶定位技术
9、自动驾驶导航技术
10、红绿灯识别参数标定与识别