
更多相关产品
- LGGY-BL23X型人形机器人七轴手臂科研应用
- LGGY-BL22X型具身智能机器人实训设备
- LGGY-BL21X型多机器人协同与视觉感知实训生产线
- LGGY-BL20X型桌面式智能制造生产线
- LGGY-BL19X型多功能智能建造机器人系统
- LGGY-BL18X型视觉感知与工业机器人实训平台
- LGGY-BL17X型3D工业视觉检测实训平台
- LGGY-BL16X型复合C型移动协作机器人实训设备
- LGGY-BL15X型复合B型移动协作机器人实训设备
- LGGY-BL14X型复合A型移动协作机器人实训设备
- LGGY-BL13X型AI智能交互机器人实训设备
- LGGY-BL12X型基于视觉的移动抓取机器人 品牌:理工伟业 咨询电话:010-82827827 82827835
- LGGY-BL11X型移动机器人应用开发平台
- LGGY-BL10X型机器人大模型与视觉自动分拣生产线
- LGGY-BL10X型机器人大模型与视觉自动分拣生产线
- LGGY-BL09X型机器人大模型与视觉检测生产线
- LGGY-BL08X型机器人大模型与视觉协同控制平台
- LGGY-BL07X型六轴机器人自动分拣生产线
- LGGY-BL05X型多模态机器人大模型与视觉协同系统
- LGGY-BL06X型六轴机器人视觉检测生产线
- LGGY-BL04X型七轴协作机器人实训设备
- LGGY-BL03X型六轴协作机器人实训设备
- LGGY-BL02X型桌面六轴机器人拆装套件
- LGGY-BL01X型桌面六轴机器人实训设备
- LGZN-SZ02L型智能制造数字孪生虚拟仿真实训室
- LGGY-DS23型大田耕种机器人实训装置
- LGGY-DS22型物理除草机器人实训装置
- LGGY-DS21型大田作业机器人实训装置
- LGGY-DS20型果园喷雾机器人实训装置
- LGGY-DS19型果园采摘机器人实训装置
- LGGY-DS18型果园应用开发通用平台实训装置
- LGGY-DS17型智能割草机器人实训装置
- LGGY-DS16型双臂复合机器人实训装置
- LGGY-DS15型七自由度机械臂实训装置
- LGGY-DS14型六自由度机械臂套件实训装置
- LGGY-DS13型具身复合机器人创新设计套装实训装置(增强版)
- LGGY-DS12型便携式ROS导航机器人学习平台实训装置
- LGGY-DS11型基于大模型的智慧零售平台实训装置
- LGGY-DS10型农业智能车实训装置
- LGGY-DS09型智能服务机器人实训装置
LGGY-DS03型商服机器人-机械臂版及场地实训装置
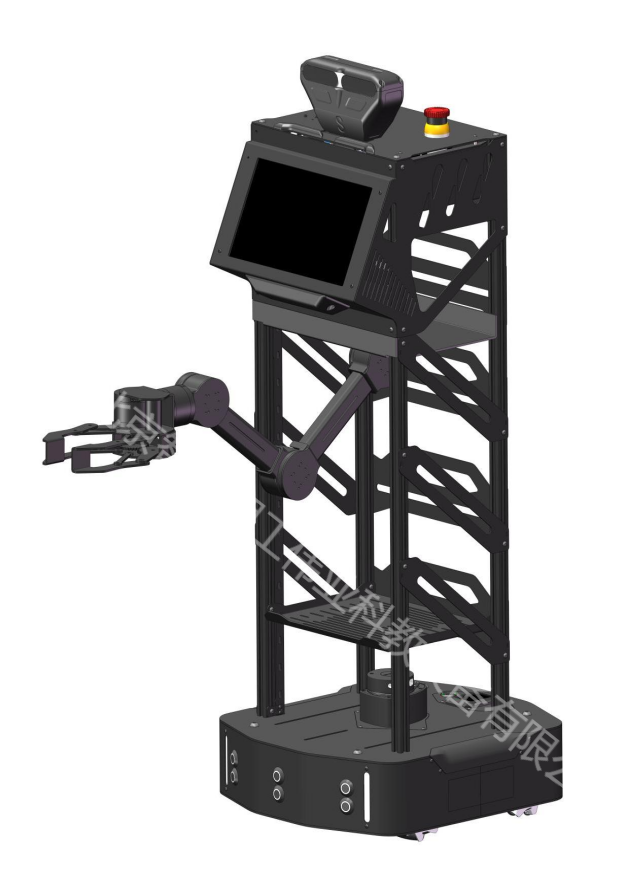
商服机器人机械臂版是中国机器人及人工智能大赛机器人应用赛(智能餐饮服务)参赛平台。机器人能够实现室内建图、定位导航、路径规划、仿真演示、道路指引、语音交互、大模型、人脸/人物检测、智能安控、垃圾巡检与餐饮服务。支持C++/Python语言编程,基于百度飞桨(PaddlePaddle)Al框架和OpenCV图像处理技术,实现在线Al模型训练、道路识别以及机器人控制等功能。机器人采用双主控架构,应用级控制器为Edgeboard计算卡,负责复杂算法和机器人逻辑计算工作,下位机控制器为STM32单片机,负责机器人传感器数据采集、电机PID控制、机器人里程运算、通信转接等工作。具有机械臂、高清摄像头、显示屏、激光雷达、超声波传感器、陀螺仪、碰撞传感器、编码器、呼吸灯等。
1.应支持室内建图、定位导航、路径规划、仿真演示、道路指引、语音交互、人脸/人物检测、智能安控、垃圾巡检与餐饮服务等功能;
2.支持通过激光雷达和机器人里程计感知环境状态,自动生成二维或三维的环境地图;
3.支持根据里程计、激光雷达等传感器和SLAM全局地图等数据,经过定位导航算法融合,计算出安全可靠的机器人运动控制指令;
4.支持通过算法规划路径,使机器人避免与障碍物发生碰撞的同时找出最优的行进路线;
5.支持在图形监控环境中通过三维视图观测机器人运动过程;
6.支持在室内构建地图,语音交互后机器人带领顾客到达指定点;
7.支持语音交互:基于语音识别、语音合成、自然语言理解等技术,为多种应用场景下,使机器人可以进行人机交互;
8.支持人脸/人物检测:基于深度学习,准确检测图片和视频中的人脸/人物信息;
9.支持智能安控:实现生物入侵检测、安全监督等功能;
10.支持垃圾巡检:提取目标物体角度、位置信息,使用机器人完成实时检测场景垃圾数量,并语音播报实现垃圾检测工作;
11.支持餐饮服务:通过机械臂抓取食品和饮品,通过定位导航准确到达指定位置进行送餐;
☆12.支持大模型:融合大语言模型(LLM)与多模态大语言模型(MLLM),进一步拓展了智能餐饮场景的应用,使机器能够像人一样思考;
13.不少于1块边缘计算卡,不少于1块驱动控制器,不少于1个摄像头,不少于1个激光雷达,不少于4个超声波传感器,不少于1个陀螺仪,不少于4个编码器,不少于1个电量计,不少于1套机械臂,不少于1套无线键盘鼠标,不少于1个遥控器,不少于1块电池,不少于1个显示屏,不少于1个电源充电器;
14.机器人尺寸:长*宽*高约为45.0cm*40.0cm*107.8cm;
15.应支持Linux系统:Ubuntu 18.04 LTS;ROS系统:ROS-Melodic;
☆16.控制主板为边缘计算卡,不少于4核,主频不少于1.8GHz,内存不小于4GB,存储不小于64GB;
17.控制单元不少于1个STM32单片机,电机驱动高精度速控≥40ns/30KHz;
18.不少于1个深度体感摄像头,最高分辨率≥1280*720;
19.不少于1个显示屏,屏幕尺寸≥11.6寸,分辨率≥1920*1080,屏幕比例不小于16:9,不少于1个喇叭,应支持触屏功能;
20.不少于1块锂电池,额定工作电压≥24V ,电池容量≥10000mAh;
21.不少于4个带编码器直流减速电机;
22.不少于4组超声波传感器,应支持障碍物检测,检测距离≥500mm,探测精度±2%;
23.不少于1个激光雷达模组,测距范围≥12m,扫描角度不少于360°,测距分辨率≤0.5mm,测量频率≥4000Hz;
24.不少于1个IMU6轴惯性传感器,应包含三轴加速度计和三轴陀螺仪;
25.不少于6个自由度的机械臂,关节电机为伺服电机,抓取动作半径≥0.3m,末端负载≥1500g,臂展长度≥0.8m;
26.应支持Ethernet、USB、WiFi等通信协议;
27.建图范围约为20m*20m;
28.建图精度≥0.03m;
☆29.商服机器人课程理论+实践不少于48课时,机械臂课程理论+实践不少于36课时,应包含课程大纲、课程讲义、实训手册、课件、教案、实践代码、视频文件以及考核资料包等;
☆30.应包含应用软件,系统镜像(Linux系统Ubuntu18.04,ROS系统ROS-Melodic),AI算法包(Yolo-v3,HRNet-w32,Blazeface),底层支持库(OpenCV2,Joystick,Serial,Pthread,PPNC,RPLidar等);
31.应支持AI教学实训、AI科普、展览展示、科研平台场景、大学生赛事等场景。